同一计算基础形成不同设备取向
AAEON在2026年5月12日介绍BOXER-865xAI-PLUS系列,包含三种边缘人工智能系统。系列采用支持增强运行模式的NVIDIA Jetson Orin NX,原文标示最高算力可达一百五十七万亿次每秒,并结合相关开发工具提供的软件支持。它没有把所有应用塞进一种接口组合,而是分别面向城市监测、移动机器人和空间受限的物联网节点。
PG认为,比较这类系列产品时,首先应看数据从哪里进入、分析结果要送往何处,以及设备怎样维护。相同的计算模块可能搭配不同的网络、串口和机壳,最终适用条件也随之变化。最高算力只能描述部分硬件能力,不能直接说明某一视觉模型在多路摄像头同时输入时达到何种速度。
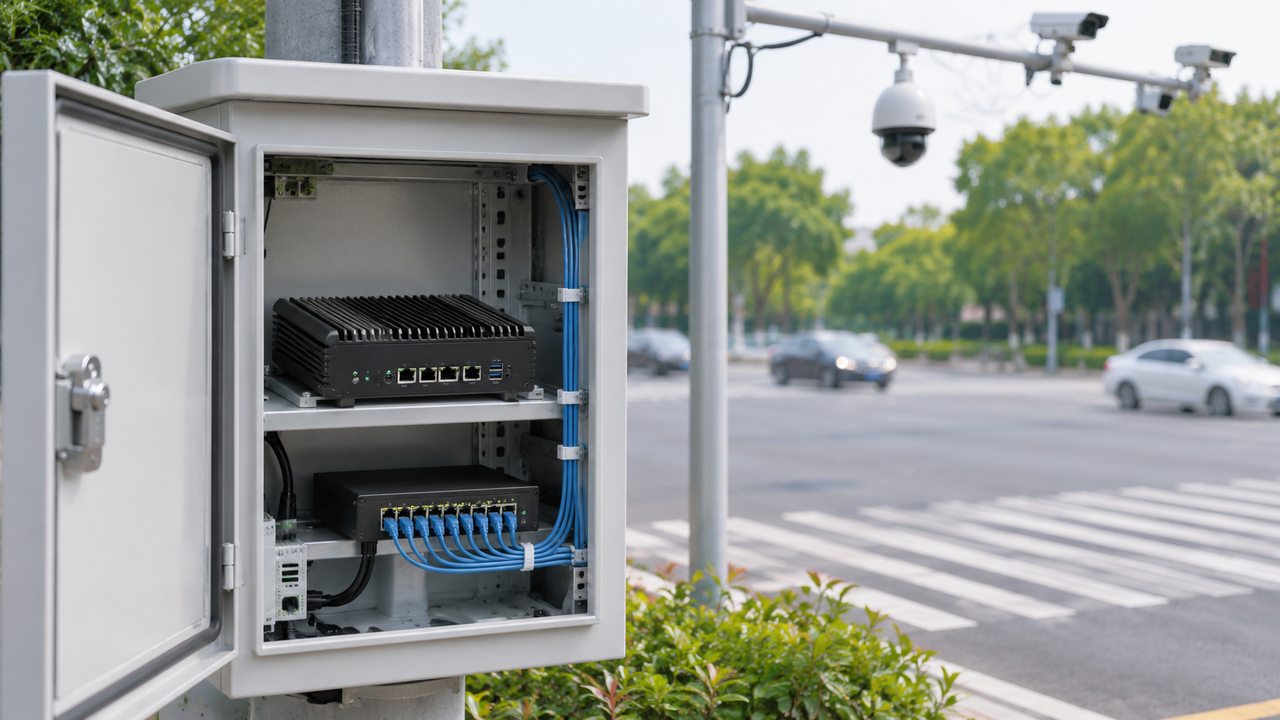
多路供电网络适合分布式视觉节点
BOXER-8653AI-PLUS提供四路以太网供电连接,支持十二至二十四伏输入,并具备无线扩展与面向现场环境的设计。原文将其用于路侧设备和公共安全系统的方案讨论。摄像头通过网络同时获得数据连接与电力,有助于整理安装布线,但现场仍要核对每个外设的供电需求、距离以及总功率预算,确保实际配置能够持续运行。
这一型号还列出带外管理和可信平台模块支持,可用于远程重启、诊断与监测。对于分散在不同地点的设备,维护链路是否可用与分析应用本身同样重要。部署方需要确认远程功能的配置条件、连接方式和权限安排,并通过异常演练观察设备在应用无响应或连接中断后的恢复过程。
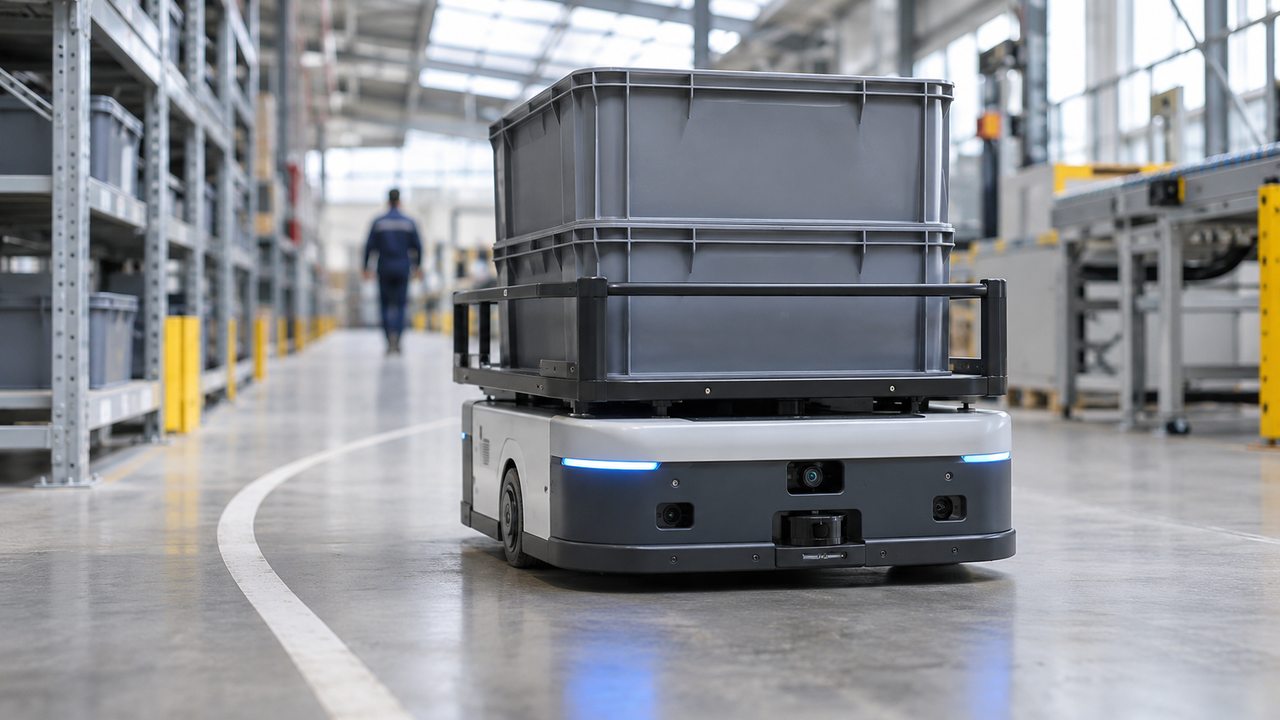
机器人机型强调多传感器与工业通信
BOXER-8652AI-PLUS面向自主移动机器人,原文提出可并行处理同步定位与地图构建、路线规划及障碍检测等任务。其接口包括车载通信总线、多标准串口、多个通用串行总线端口以及高速网络,为摄像头、传感器和既有设备提供连接基础。能够连接这些部件,是机器人开发的起点;导航与控制效果仍需在完整软件和机械系统上检验。
项目团队可以从代表性路线和传感器组合出发,观察计算负载、通信延迟及不同任务的资源争用。机器人转弯、狭窄通行和人员穿行时的表现,比单独运行模型更能揭示系统边界。若需要兼容旧控制器,还应提前确认协议、数据周期与异常处理方式,使计算平台真正融入原有自动化流程。
小型机箱服务紧凑边缘应用
BOXER-8651AI-PLUS尺寸为一百二十五毫米乘九十毫米乘五十六毫米,采用无风扇热管理,具备四个高速通用串行总线端口、车载通信总线、千兆网络与数字输入输出。原文将其作为智能零售和楼宇管理等人工智能物联网节点的候选平台。较小机身有利于进入紧凑空间,但安装位置仍需要符合散热、电源和线缆弯折条件。
PG建议把三种机型放入同一张需求表,分别比较摄像头供电、工业通信、机身尺寸与维护方式,再进行实际模型测试。一次选型既要容纳当前任务,也应明确未来扩展的边界。只有在目标环境中核实持续功耗、温度和恢复行为,才能判断某种接口取向是否真正减少了系统集成与日常维护的负担。
同系列也要分别保存测试基线
对三种机型应分别记录处理模块、内存、接口占用和散热条件,而不能把其中一台的验证结果直接套用到另外两台。若应用计划从零售节点迁移到移动机器人,还需要重新检查供电、通信和传感器配置。保持清楚的型号与软件对应关系,有助于后续排查问题和复制部署,也能让维护团队准确理解现场设备的能力边界。